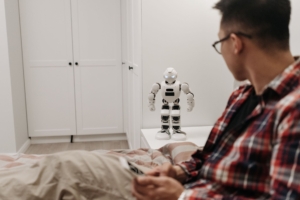
MIT araştırmacıları, robotların bellek sistemlerini geliştirerek, yanlış etiketlenmiş nesneleri doğru bir şekilde tanımlamalarını sağlayacak yeni bir yöntem geliştirdi.
Yanlış Tanımlama Sorununa Çözüm
Geliştirilen yeni sistem, robotların belleklerinde yanlış tanımlanmış nesneleri tespit ederek, bu nesnelerin açıklamalarını düzeltme yeteneğine sahip. Örneğin, bir robot acil bir durumda, duvara montelenmiş bir defibrilatörü bulması gerektiğinde, eğer onu yangın söndürücü olarak kaydetmişse, doğru konumu bulamayabilir.
Bu yeni bellek sistemi, evde veya sanayideki robotların karmaşık görevleri daha etkin bir biçimde yerine getirmesine yardımcı olmayı vaat ediyor. UQ-DAAAM (Uncertainty Quantification for Describe Anything, Anywhere, at Any Moment) adı verilen sistem, nesneleri farklı açılardan tanımlayarak robotun belirsizlik seviyesini ölçüyor ve bu sayede daha doğru açıklamalar oluşturuyor.
Gerçek Zamanlı Güncellemeler
UQ-DAAAM, robotun belirsiz bellek kayıtlarını gerçek zamanlı olarak sürekli güncelleyebilmesini sağlıyor. Araştırmacılar, robotun bellek girişlerini düzeltme sürecini kolaylaştıran özel bir teknik kullanarak, robotun çevresini gezerken topladığı görüntüleri kullanarak belirsizlikleri azaltıyor.
Bu sistem, daha önceki bellek sistemleriyle kıyaslandığında, robotun güven seviyesini artırıyor ve nesneler hakkında sorulara verdiği yanıtların doğruluğunu yükseltiyor. Araştırma ekibinden Luca Carlone, bu tür bir belirsizlik yönetiminin robotların güvenli bir şekilde kullanılabilmesi için kritik öneme sahip olduğunu belirtiyor.
Belirsizlik Ölçümü ve Doğruluk Artışı
UQ-DAAAM, robotun nesne tanımlamalarının doğruluğuna olan güvenini ölçerek yanlış açıklamaları düzeltme yeteneği sağlıyor. Sistemin, nesnelerin açıklamalarını daha güvenilir hale getirdiği ve yüzde 5 oranında bir doğruluk artışı sağladığı belirtiliyor.
Robotun gözlemlediği nesneler hakkında daha doğru yanıtlar verebilmesi, bu sistemin performansını artırıyor. Araştırmacılar, UQ-DAAAM’ın farklı robot türlerine ve diğer alanlara uygulanmasını planlıyor.
Gelecek Hedefleri
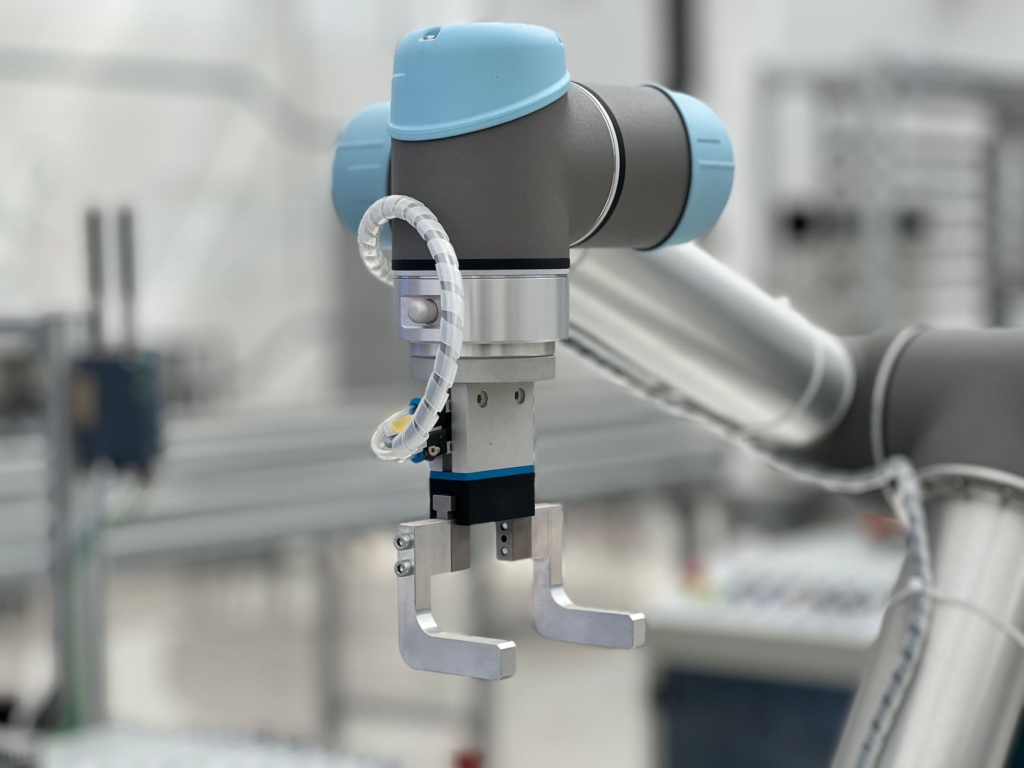
UQ-DAAAM’ın, mobil robot manipülatörler gibi farklı robot türlerini yönlendirmek için kullanılması hedefleniyor. Ayrıca, robotların çevresini daha iyi anlaması için yüksek belirsizlik alanlarını yeniden ziyaret etmesini sağlamak üzerine çalışmalar yapılıyor.
Bu araştırma, U.S. Army Research Laboratory ve U.S. Office of Naval Research tarafından kısmen destekleniyor. Luca Carlone şu anda Amazon Scholar olarak görev yapıyor; bu makale MIT’de gerçekleştirilen çalışmaları tanıtmaktadır ve Amazon ile bağlantılı değildir.